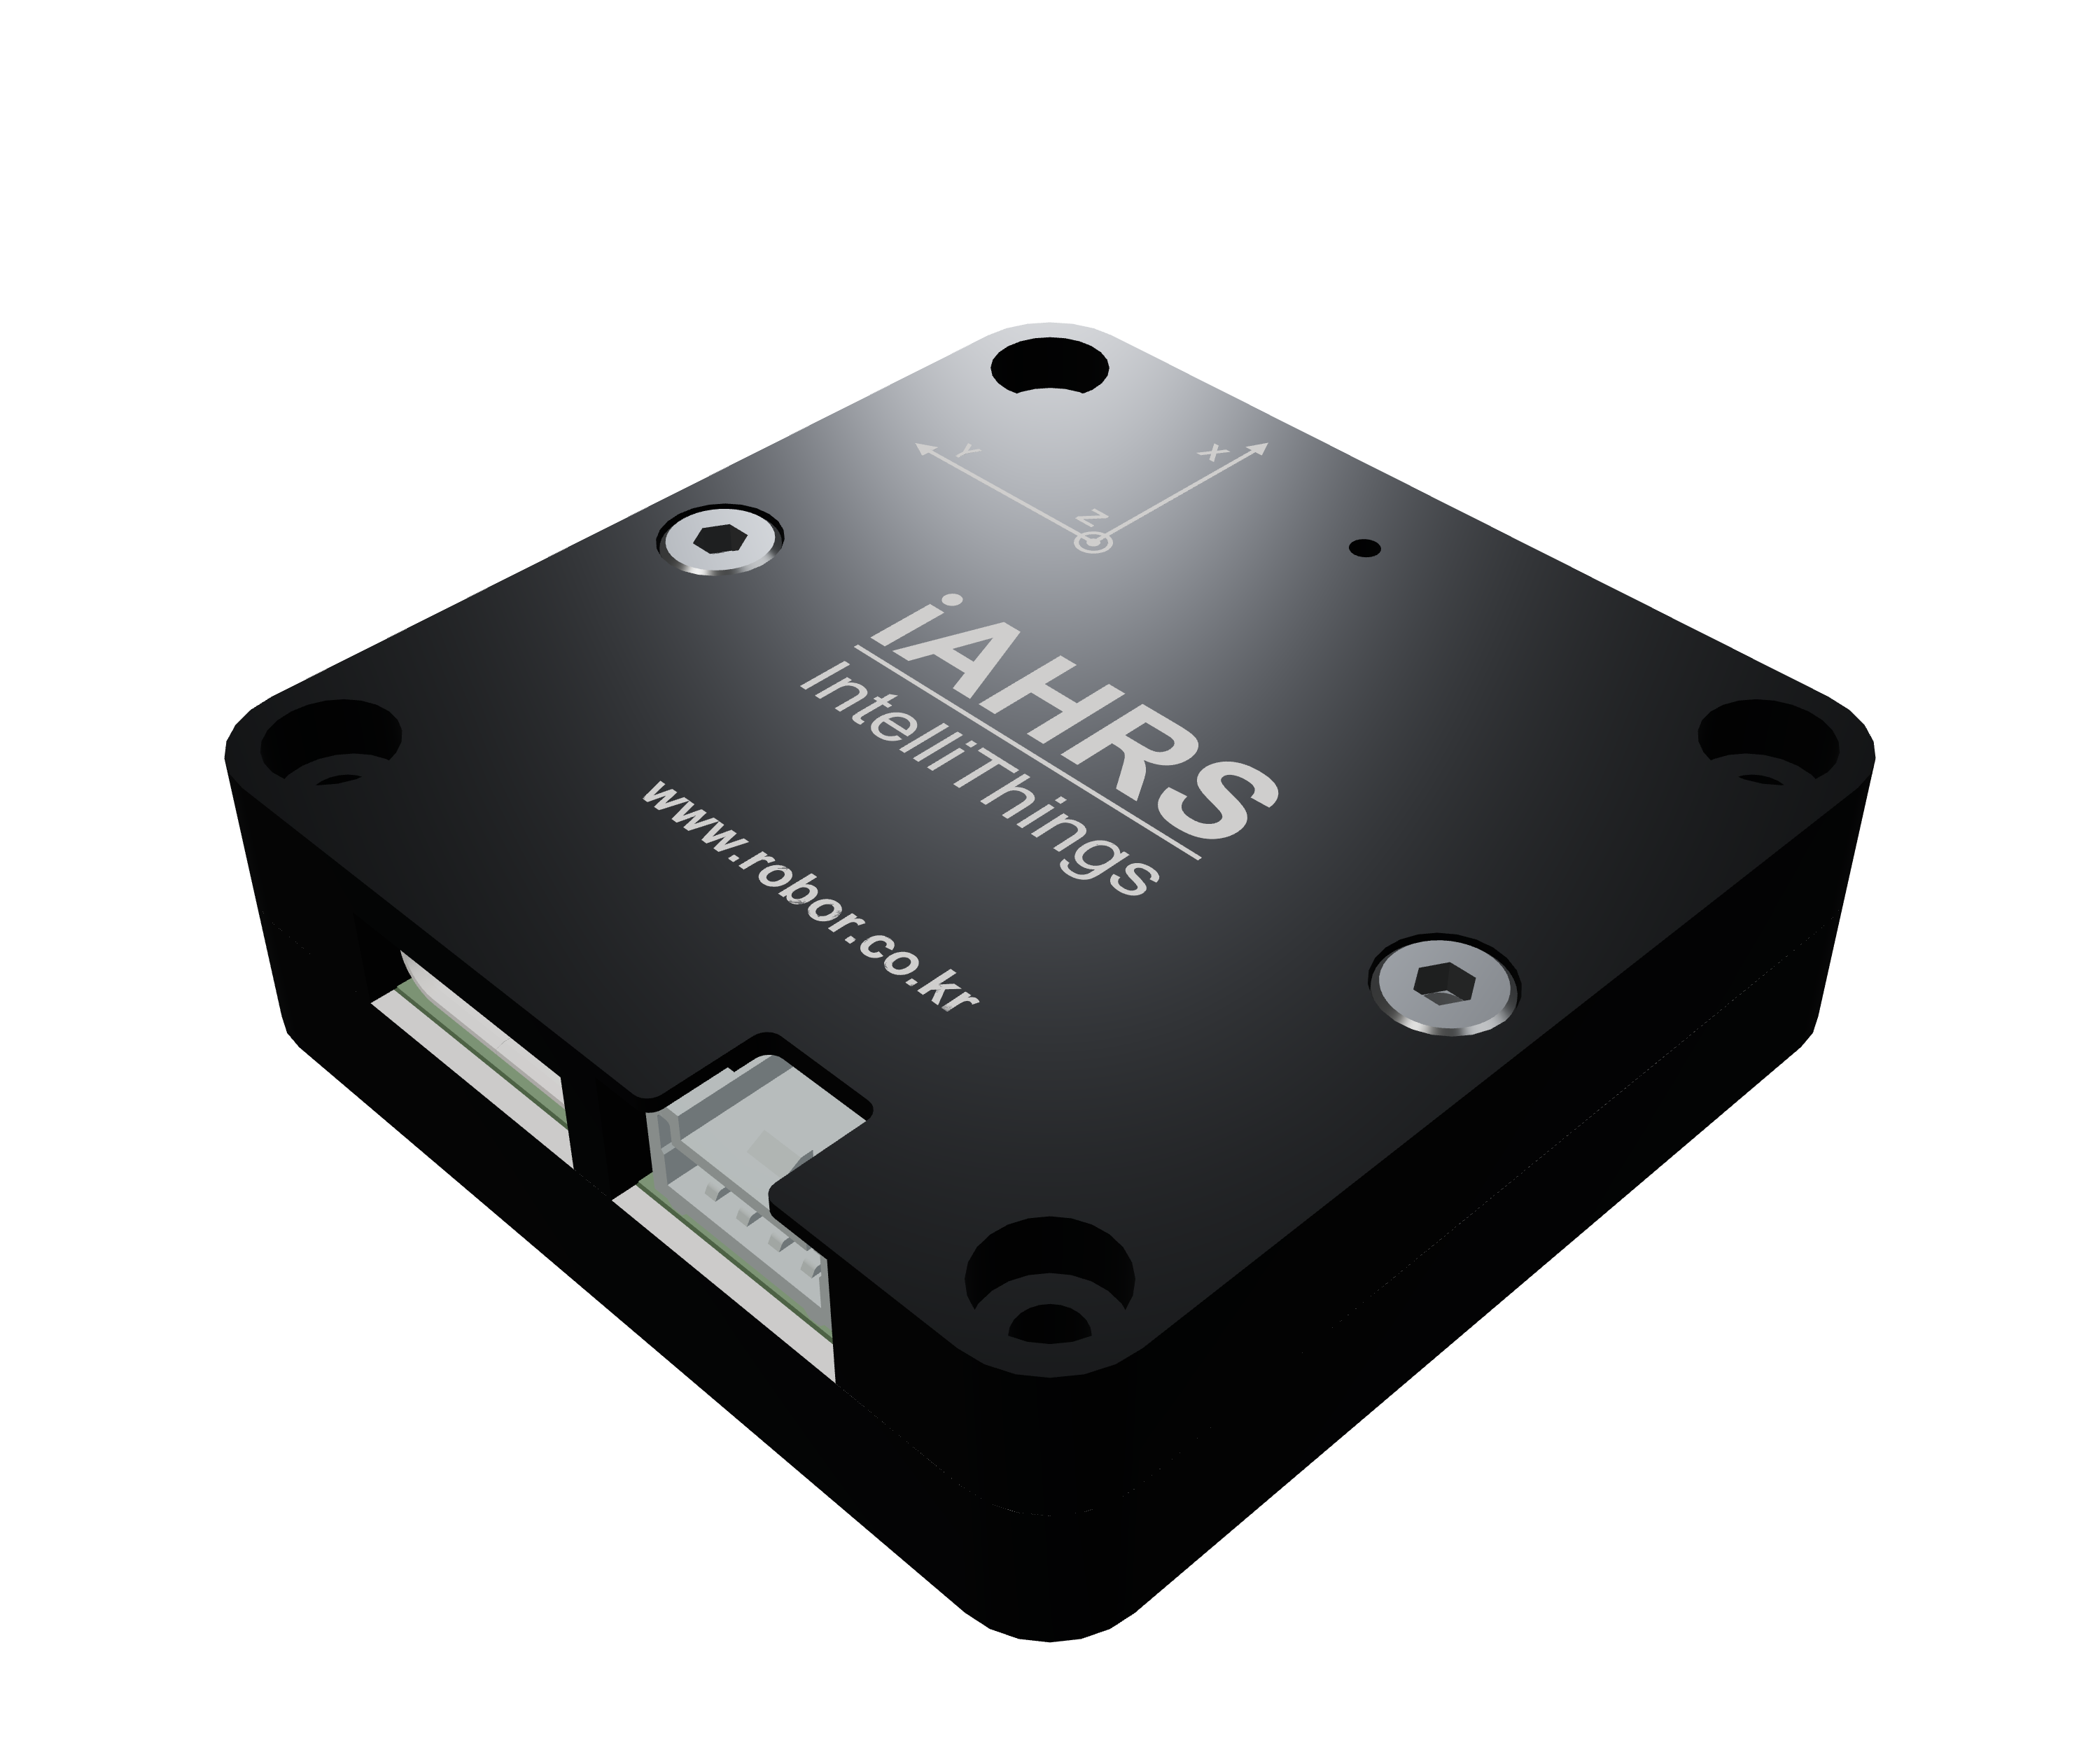
iAHRS-V2
6-axis IMU + 3-axis magnetometer
USB 기본 제공 · RS-232(기본), CAN(_1), RS-485(_2) 중 모델 선택
판매 예정 · KC 적합등록 진행 중 · 인증 완료 후 판매 시작
사양·제품 자료 확인 →제품 선택 / AHRS
ROBOR / ATTITUDE AND HEADING
AHRS(Attitude and Heading Reference System)는 관성·자기장 측정을 바탕으로 자세와 방위를 추정하는 센서 시스템입니다. 로버 iAHRS는 로봇과 장비에 필요한 자세 데이터를 제공합니다. 필요한 측정값, 센서 구성, 연결 대상 순서로 제품을 선택하세요.
6-axis IMU + 3-axis magnetometer
USB 기본 제공 · RS-232(기본), CAN(_1), RS-485(_2) 중 모델 선택
판매 예정 · KC 적합등록 진행 중 · 인증 완료 후 판매 시작
사양·제품 자료 확인 →
6-axis IMU + 3-axis magnetometer
USB 기본 제공 · RS-232(기본), CAN(_1), RS-485(_2) 중 모델 선택
판매 예정 · KC 적합등록 진행 중 · 인증 완료 후 판매 시작
사양·제품 자료 확인 →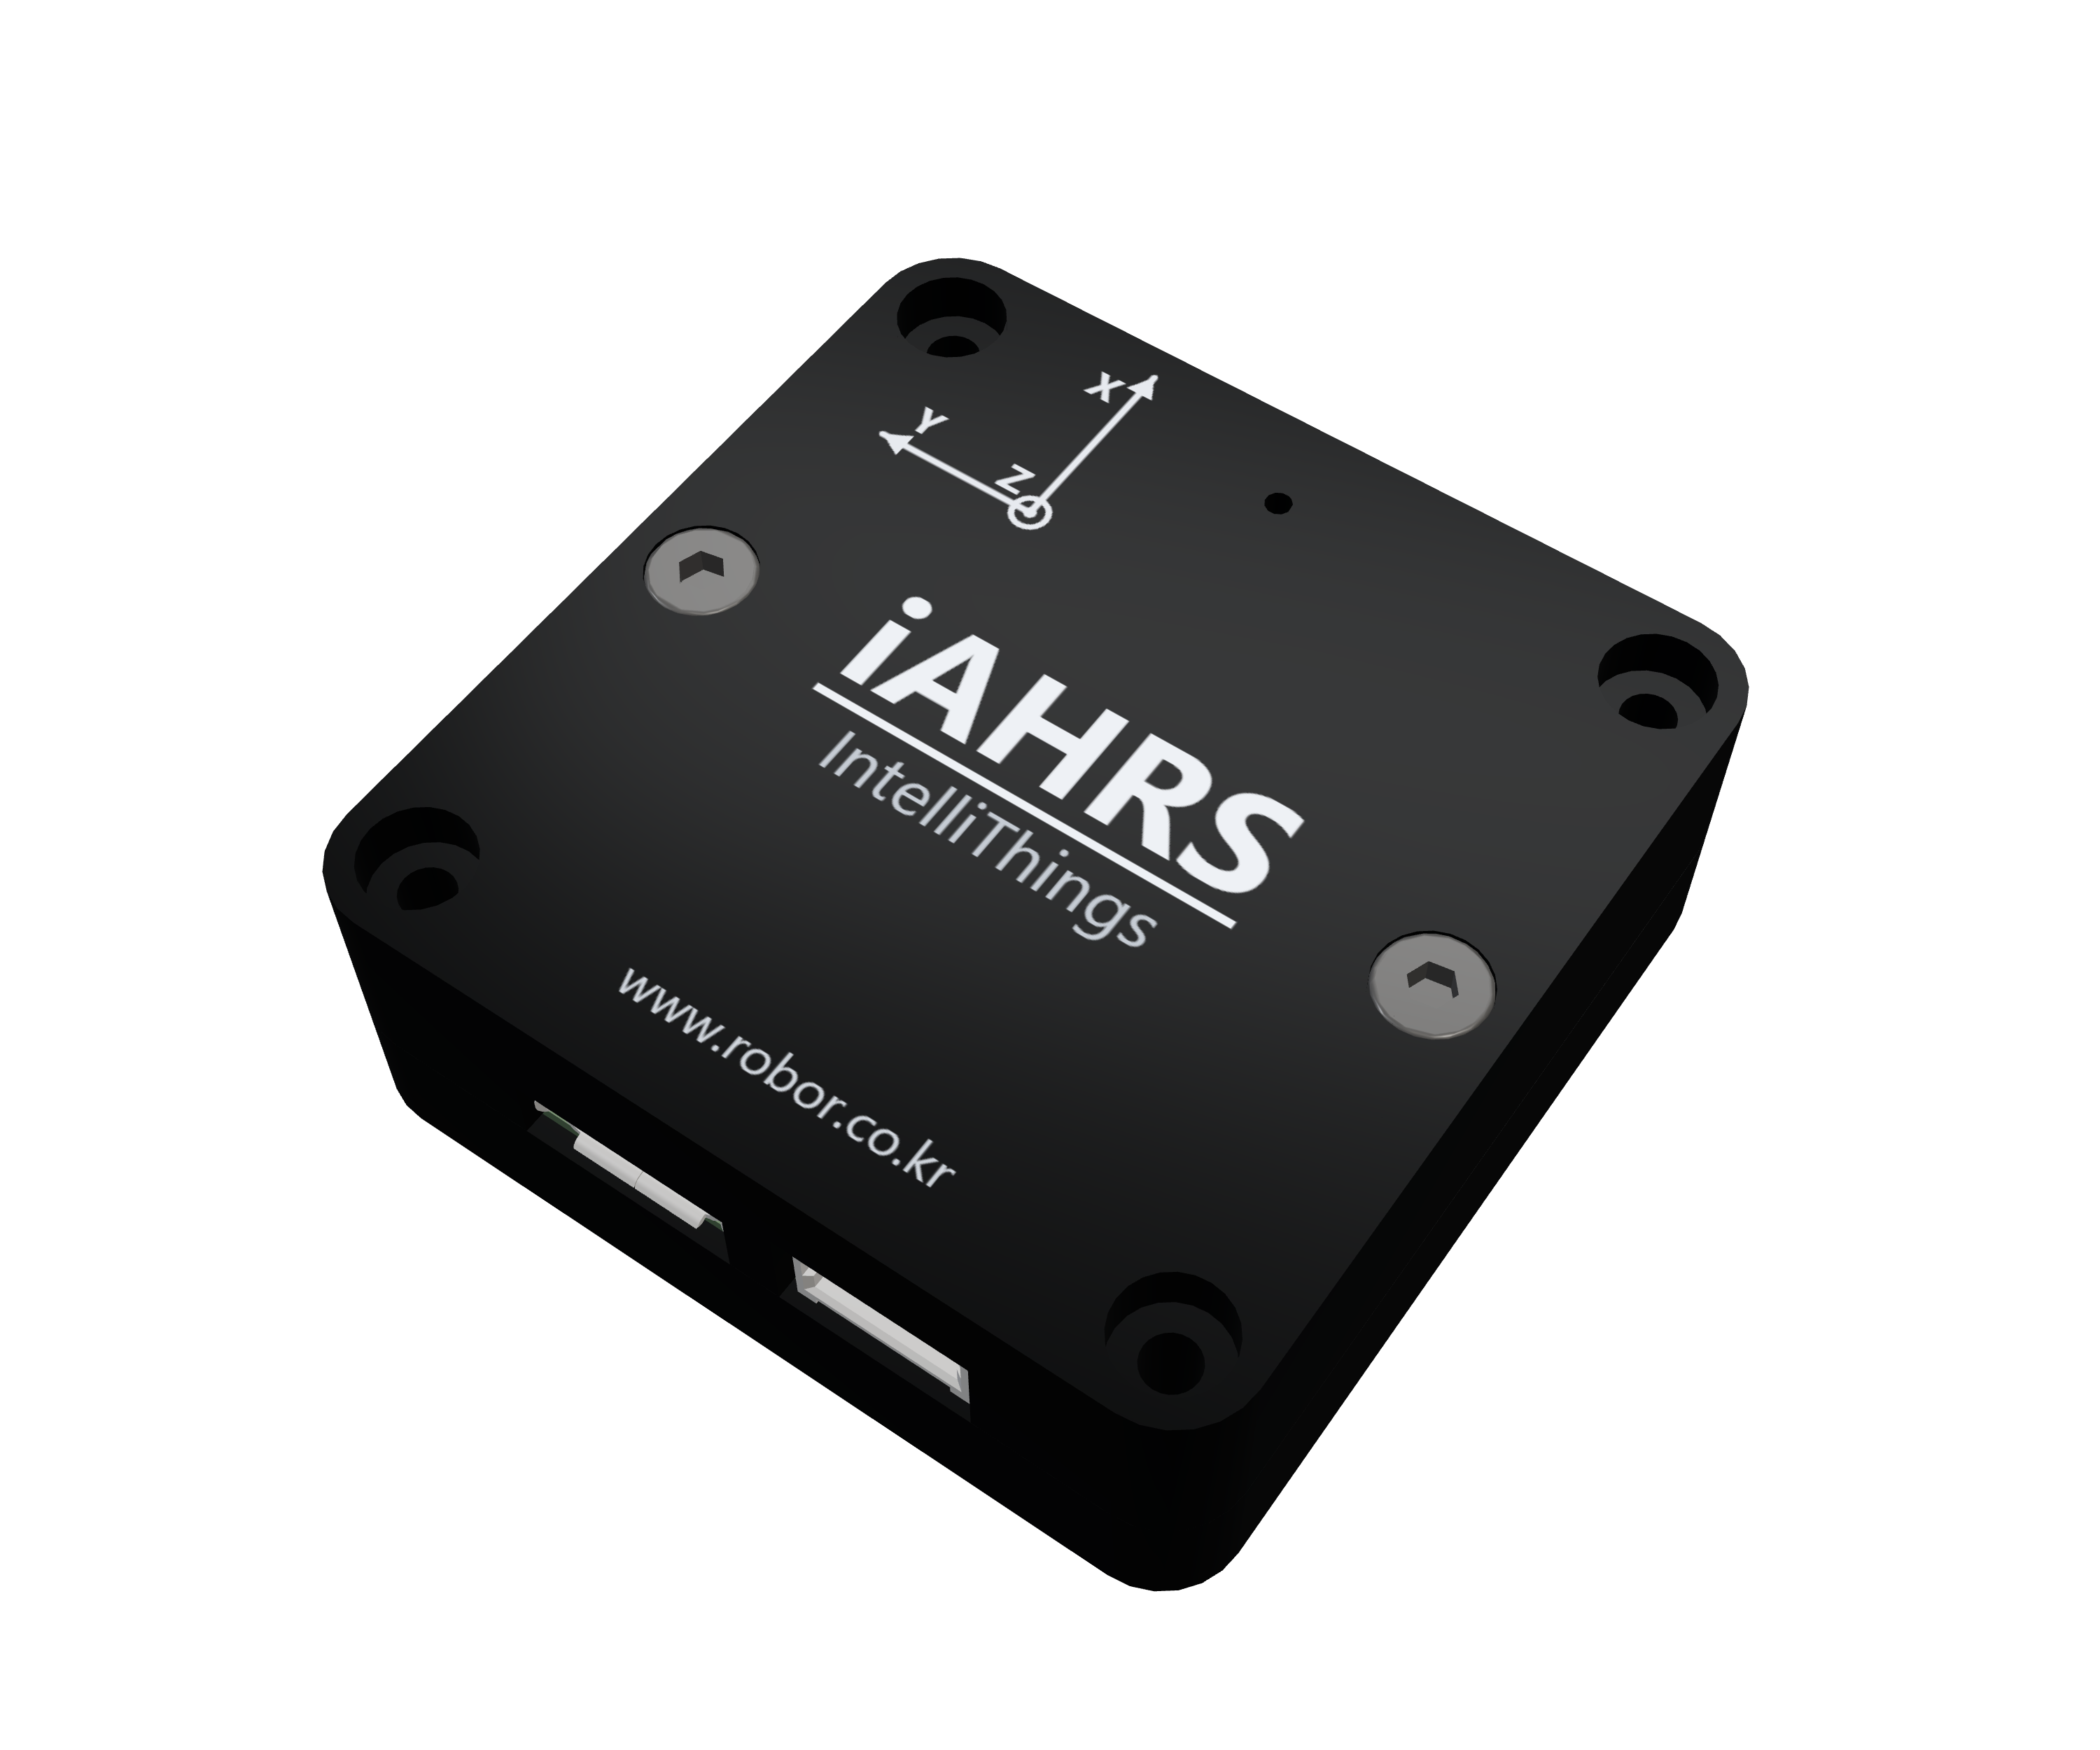
케이스형 AHRS · USB + RS-232
사양·제품 자료 확인 →
보드형 AHRS · LV TTL UART
사양·제품 자료 확인 →사양과 시험 조건을 함께 비교하세요. 실측 각도 오차·정지 흔들림·필터 추정값·화면 표시 간격은 서로 다른 의미입니다.
성능표·데이터시트 →iAHRS V2·V3는 모든 통신 모델에 USB가 있습니다. 접미사 없음은 RS-232, _1은 CAN, _2는 RS-485입니다. 통신 3종을 한 장치에 모두 탑재하는 방식이 아니라 모델별로 선택합니다. 예를 들어 iAHRS-V3_1은 V3 센서 구성에 USB와 CAN을 제공합니다.
RB-OB-v1은 LV TTL UART를 사용하는 별도 보드형 제품입니다. 연결 전 해당 제품 매뉴얼에서 전압 레벨과 핀맵을 확인하세요.
IMU는 가속도와 각속도를 측정하고, AHRS는 센서 융합으로 자세를 추정합니다. 방위 성능은 자기장 환경과 보정·설정에 영향을 받습니다. 자세 측정만으로 GNSS 절대 위치를 얻는 것은 아닙니다. 위성 기반 위치 측정이 필요하면 RB-GINS-v1 RTK 모듈을 별도로 검토하세요.
AHRS와 IMU 차이 자세히 보기 → · RTK / RB-GINS-v1 →ROBOR 제품 안내와 고객용 매뉴얼 기준입니다. 실제 모델·펌웨어·사용 조건을 확인하세요. 시연 화면은 실측 정확도 보증값이 아닙니다.