
제품
iAHRS | RB-OB-v1


Intelligent Attitude & Heading Reference System | RB-OB-v1
모션, 방위, 진동, 온도 데이터 수집과
분석 서비스 지원을 한번에

CASE가 제외된 모델입니다.
특징
센서 하드웨어 및 알고리즘
- 3축 자이로스코프, 3축 가속도센서, 3축 지자기센서, 온도 센서 내장
- Roll, Pitch, Yaw 회전각 출력(Z-Y-X 회전) 및 Quaternion 출력
- Kalman filter를 사용한 회전각 적분과 중력 벡터로 roll, pitch각 보정, 지자기로 yaw 보정
- Kalman filter를 사용한 가속도 적분으로 속도, 위치 계산
- 온도에 의한 자이로스코프, 가속도센서, 지자기센서의 바이어스 보정
- GDRF 알고리즘으로 자이로스코프의 동적 드리프트 보정
- ASAF 알고리즘으로 가속도센서의 동적 스케일 보정
- 온도 보정장치 및 3축 짐벌을 사용한 정밀한 센서 캘리브레이션
번들 소프트웨어 인터페이스
- AHRS 센서 데이터를 통한 위치, 자세, 방위 정보 출력 (전역좌표 상 센서 정보 제공)
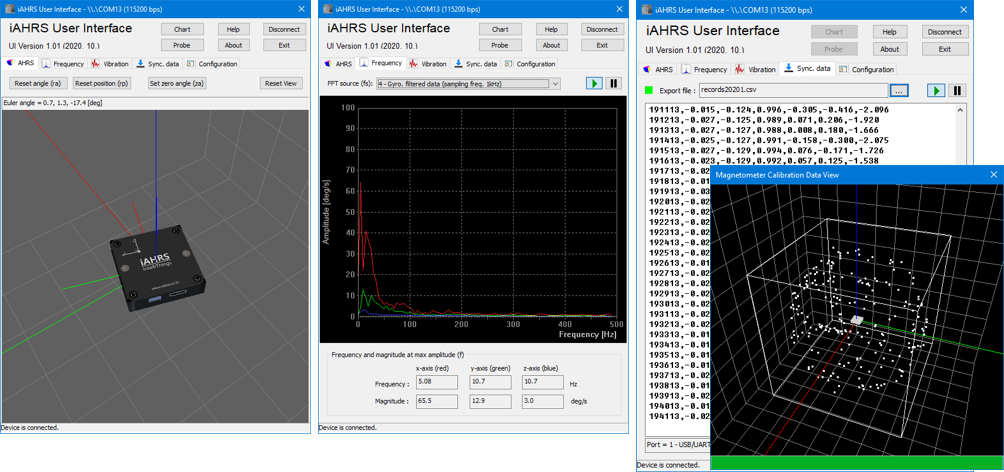
- Frequency 도메인 분석 및 시각화 기능 지원, 『센서 설치 → 호스트(PC) 연결 → 모니터
링』 (각 축별 FFT 분석 정보의 실시간 플롯팅 지원 – (비전문가 기준) “3분” 내에 데이터 분석 가능 - Time 도메인 분석 및 시각화 기능 지원 (Euler angle 자세/방위각, 각속도, 지자기 수치,
가속도, 전역좌표계 기준 중력가속도 제외 가속도 수치, 전역좌표계 위치/속도 데이터의 플롯팅 지원 - 데이터 싱크(CSV 파일 형식 지원), 터미널블럭 인터페이스 기능 지원
- 센서 Fine-tunning/calibration 인터페이스 (필터 파라미터, 스케일 조정 및 bias 조정)
- Damped frequency, damping ratio 측정 (Vibration Suppression(input shaping) 지원 모터 드라이브 호환)
출력 데이터 종류
- 각도: Euler angle (roll, pitch, yaw), Quaternion
- 위치: Acceleration (전역 좌표계에서 중력이 제거된), Velocity, Position (단시간 안정성)
- Acceleration raw data, Gyroscope raw data, Magnetometer raw data
- Acceleration, Rotation rate에 대한 FFT 결과: max magnitude and frequency
- Timestamp, Temperature
- 모터드라이버 input shaping 파라미터: damped frequency, damping ratio
사양
| Parameter | Value | Unit |
|---|---|---|
|
입력 전압
|
4.2 ~ 12 (Recommend) |
V |
|
동작 온도 |
0 ~ 45 (Recommend), -40 ~ 85 (Max) |
ºC |
|
소비 전류 |
50 |
mA |
|
Gyroscope Range |
±2000 |
dps |
|
Accelerometer Range |
±16 |
g |
|
Magnetometer Range |
±4900 |
μT |
|
규격 |
35(L) x 35(W) x 10(H) |
mm |
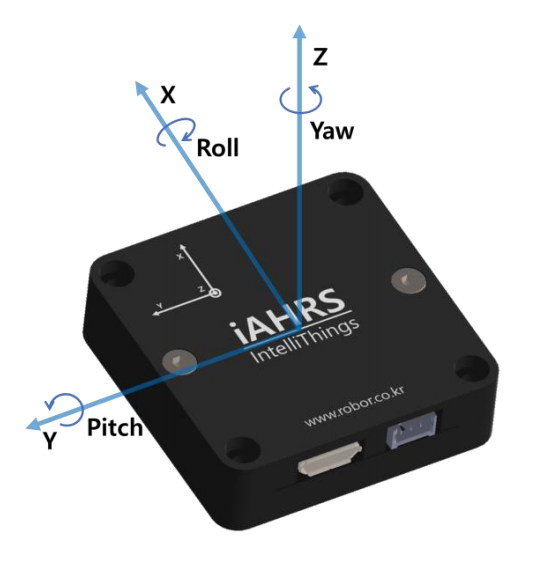
축 설정
Cartesian coordinate 좌표축(이동) 및 오른손 좌표계(회전)를 사용합니다
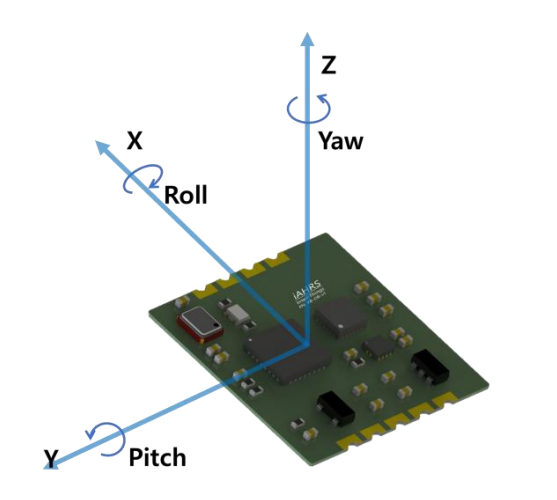
RB-SDA-v1 (housing type)
RB-OB-v1 (single, on-board type)
센서 정보
| Parameter | Value | Unit |
|---|---|---|
|
정지 상태 자세(roll, pitch) 정밀도
|
0.012 |
deg/h |
|
정지 산태 방향(yaw) 정밀도 (지자기 보정 X) |
8.6 |
deg/h |
|
운동 상태 자세(roll, pitch) 정밀도 |
0.033 / 0.183 |
deg/h |
|
운동 상태 방향(yaw) 정밀도 (지자기 보정 X) |
10.264 |
deg/h |
|
각도 표시 해상도 |
0.001 |
deg |
|
Roll Euler angle 출력 범위 |
-180 ~ 180 |
deg |
|
Pitch Euler angle 출력 범위 |
-90 ~ 90 |
deg |
|
Yaw Euler angle 출력 범위 |
-180 ~ 180 |
deg |
|
동기 데이터 전송 주기 |
1 ~ 60000 |
ms |
- 정지 상태 정의 및 시간당 정밀도 측정 방법 (※ 센서마다 편차가 있을 수 있음)
– 정지상태: iAHRS 센서를 지그에 고정하여 움직이지 않도록 하게 한 상태
– 측정방법: 측정수량 100개의 시간당 정밀도 오차의 평균을 계산 - 운동 상태 정의 및 시간당 정밀도 측정 방법 (※ 센서마다 편차가 있을 수 있음)
– 운동상태: iAHRS 센서가 Roll, Pitch, Yaw 회전 운동하는 상태
– 측정방법: 모터회전 중심으로부터 75mm, 100mm 위치에 8개의 센서를 올려 실효수 100개 센서의 시간당
오차 평균을 측정함. (CW → CCW 반복 측정)