AHRS · MOTOR CONTROL SPECIALIST

움직임을 읽고,정밀하게 제어하다.

센서가 움직임을 감지하는 순간부터 모터가 정확히 반응하는 순간까지.
ROBOR는 모션 데이터와 제어 기술을 하나의 시스템으로 연결합니다.

9AXIS
SENSOR FUSION
1ms
DATA CYCLE
3CONTROL MODES
P · V · T
ROLL+12.48°
PITCH-03.17°
YAW+148.02°

3D MOTION PREVIEW 시뮬레이션

EXPLORE
ATTITUDE · HEADING · VELOCITY · TORQUE
SENSOR FUSIONREAL-TIME CONTROLVIBRATION ANALYSISMOTION INTELLIGENCEEMBEDDED ENGINEERING

움직임은 감지와 제어가
정확히 연결될 때 완성됩니다.

SEE THE MOTION.
OWN THE CONTROL.

ROBOR는 AHRS 센서의 데이터 수집·융합·분석과 모터의 위치·속도·토크 제어를 함께 설계합니다.

센서와 제어기를 따로 맞추는 시행착오를 줄이고, 실제 장비의 진동과 부하 특성까지 고려해 안정적인 모션 시스템을 더 빠르게 구현합니다.

기술이 연결되는 과정 →

iAHRS / V2 · V3

센서 플랫폼 선택, 통신은 용도에 맞게.

V2·V3는 센서칩 구성에 따른 라인업입니다.
통신 모델은 기본 USB + RS-232, _1 USB + CAN, _2 USB + RS-485입니다.

대표 이미지 · V2_1(CAN) 외관대표 이미지 · V2_1(CAN) 외관

VIBRATION & TEMPERATURE

iAHRS-V2NEW

RB-SDA-v2 센서 플랫폼

ICM-45686과 MMC5983MA를 결합한 자세·방위 센서. 진동·온도 변화와 소형 설계를 고려한 V2 라인업입니다.

관성센서
ICM-45686
지자계
MMC5983MA
공통 연결
USB 기본 제공
추가 통신
RS-232 / CAN / RS-485 중 모델 선택
  • iAHRS-V2USB + RS-232
  • iAHRS-V2_1USB + CAN
  • iAHRS-V2_2USB + RS-485
275,000원출시 할인 15% 예정233,750원 판매 예정가 · VAT 포함공급가 212,500원 · 부가세 21,250원

판매 예정 · KC 적합등록 진행 중 · 인증 완료 후 판매 시작

대표 이미지 · V3(RS-232) 외관대표 이미지 · V3(RS-232) 외관

HEADING & LOW NOISE

iAHRS-V3NEW

RB-SDA-v3 센서 플랫폼

ICM-42688-P와 RM3100을 결합한 자세·방위 센서. 낮은 관성센서 잡음과 방위 측정을 중점으로 하는 V3 라인업입니다.

관성센서
ICM-42688-P
지자계
RM3100
공통 연결
USB 기본 제공
추가 통신
RS-232 / CAN / RS-485 중 모델 선택
  • iAHRS-V3USB + RS-232
  • iAHRS-V3_1USB + CAN
  • iAHRS-V3_2USB + RS-485
330,000원출시 할인 15% 예정280,500원 판매 예정가 · VAT 포함공급가 255,000원 · 부가세 25,500원

판매 예정 · KC 적합등록 진행 중 · 인증 완료 후 판매 시작

SENSOR PLATFORM / V1 · V2 · V3

센서칩이 다르면, 선택 기준도 달라집니다.

V1의 통합 센서에서 V2·V3의 관성센서 + 지자기센서 구성으로 확장했습니다.

01 / 기존 플랫폼

iAHRS V1

관성센서
ICM-20948
지자기센서
통합 지자기센서

기존 V1 장비의 유지와 추가 구성을 검토할 때

기존 적용 장비와의
구성을 먼저 확인하세요.

02 / 진동·온도 변화와 소형 설계

iAHRS V2

관성센서
ICM-45686
지자기센서
MMC5983MA

주행·모터 진동이 있는 로봇·AGV와 소형 시스템을 설계할 때

3.8 mdps/√Hz
자이로 잡음 밀도 · 부품 기준

03 / 낮은 잡음과 방위 측정

iAHRS V3

관성센서
ICM-42688-P
지자기센서
RM3100

방위 측정의 안정성을 우선하는 항법·측위 구성을 검토할 때

2.8 mdps/√Hz
자이로 잡음 밀도 · 부품 기준

센서 플랫폼 → 통신 모델 순서로 선택

통신 모델 공통: USB 기본 제공
접미사 없음: RS-232 · _1: CAN · _2: RS-485
예: iAHRS-V3_1 = V3 센서 구성 + USB + CAN

교체 전 확인할 사항

선택 모델의 전원, 커넥터·핀맵과 통신 설정을 확인하세요. 실제 자세·방위 성능은 보정 상태, 설치 방향, 주변 자기장과 설정에 따라 달라집니다.

부품 잡음 밀도: TDK ICM-45686 · TDK ICM-42688-P. 완제품 정확도 보증값이 아닙니다. 선택 가이드는 ROBOR 센서 라인업 3종 비교 안내서(2026.07)를 참고했습니다.

PRECISION
IN MOTION.

측정부터 제어까지, 움직임에 필요한 핵심 기술을 센서와 모터 제어 제품군으로 제공합니다.

01

ATTITUDE INTELLIGENCE

ROBOR / MOTION LAB

RB-SDA-v1 / RB-OB-v1 / RB-GINS-v1

iAHRS

케이스형·보드형 AHRS 센서부터 RTK 포지셔닝 모듈까지. 장비의 자세 측정과 위치 파악에 맞는 제품을 선택하세요.

ROLL · PITCH · YAWQUATERNIONFFT ANALYSISKALMAN FILTER
AHRS 제품 보기 ↗ iAHRS-V2 · V3 비교 ↗
5 TYPESSENSOR LINEUP
AHRSATTITUDE SENSING
RTKPOSITIONING

iAHRS VIDEO GUIDE · 한국어

제품 선택부터 연결까지, 영상으로.

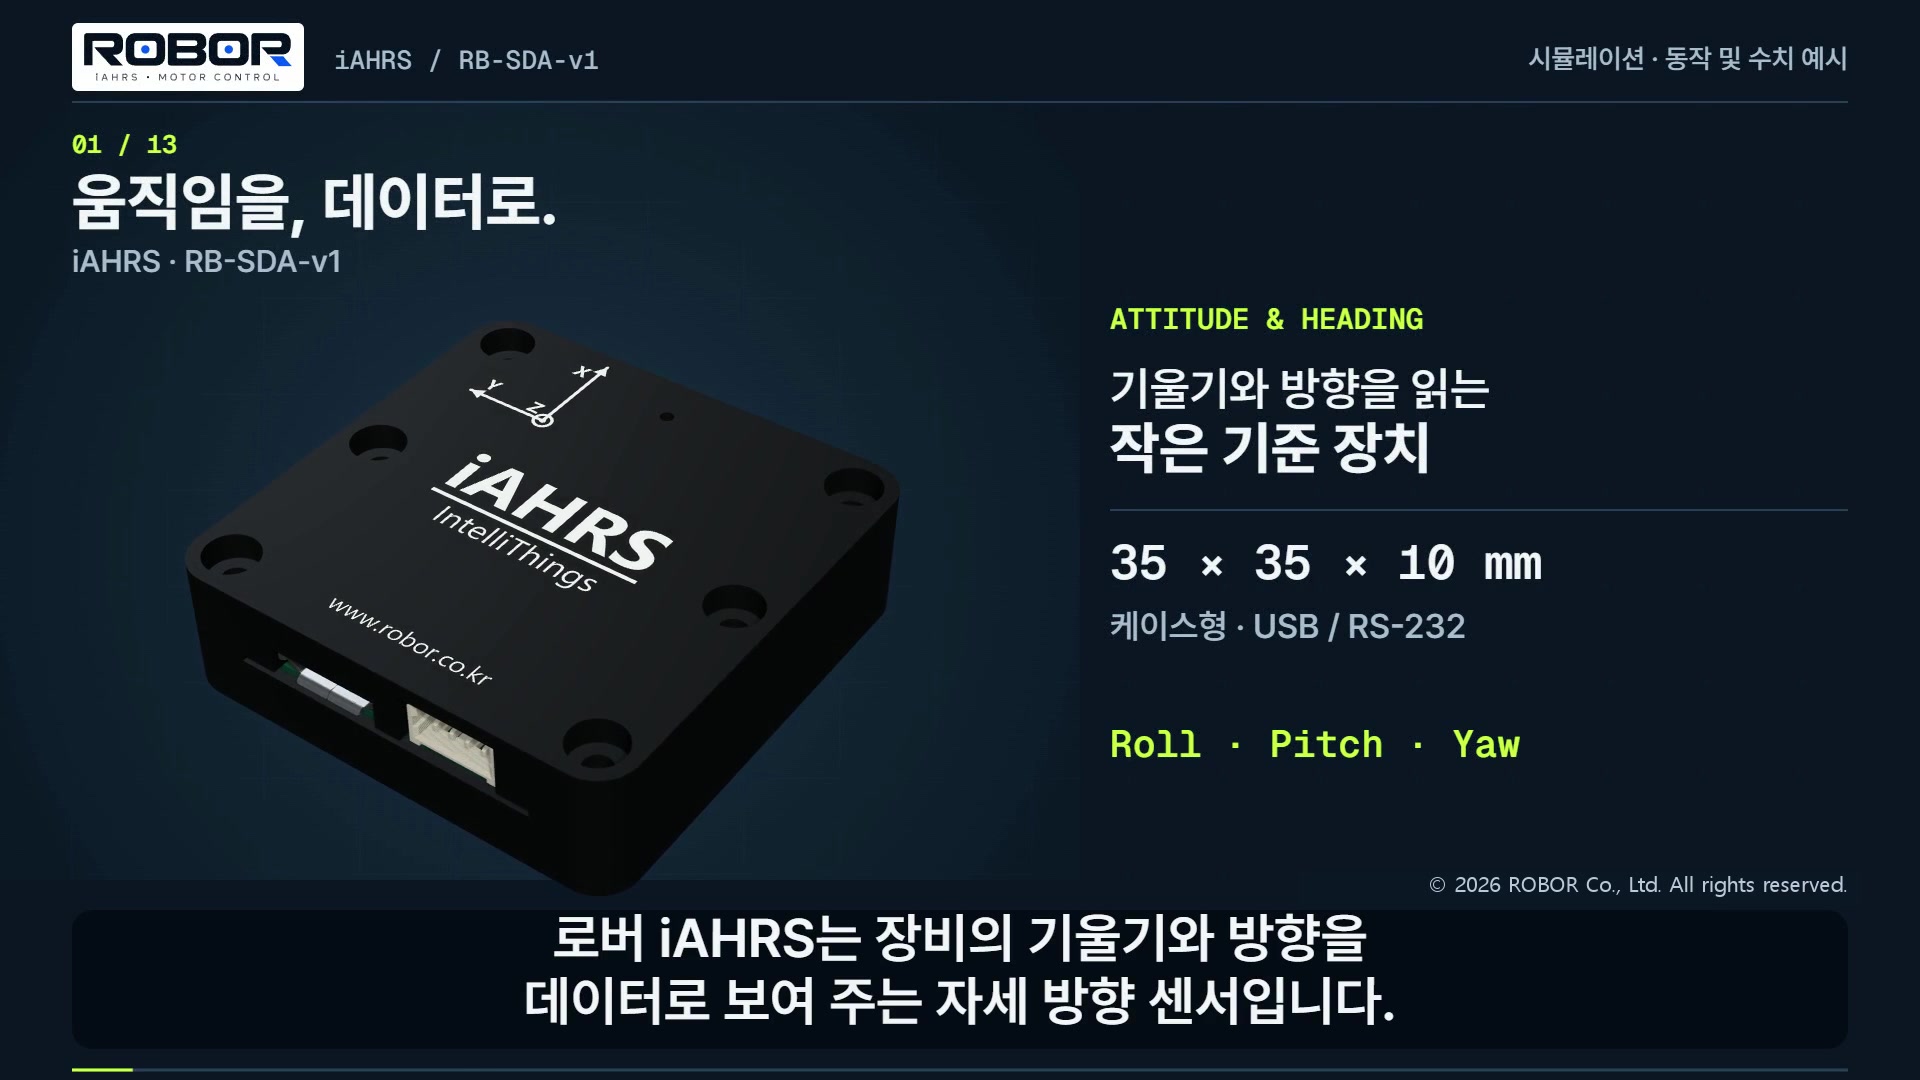
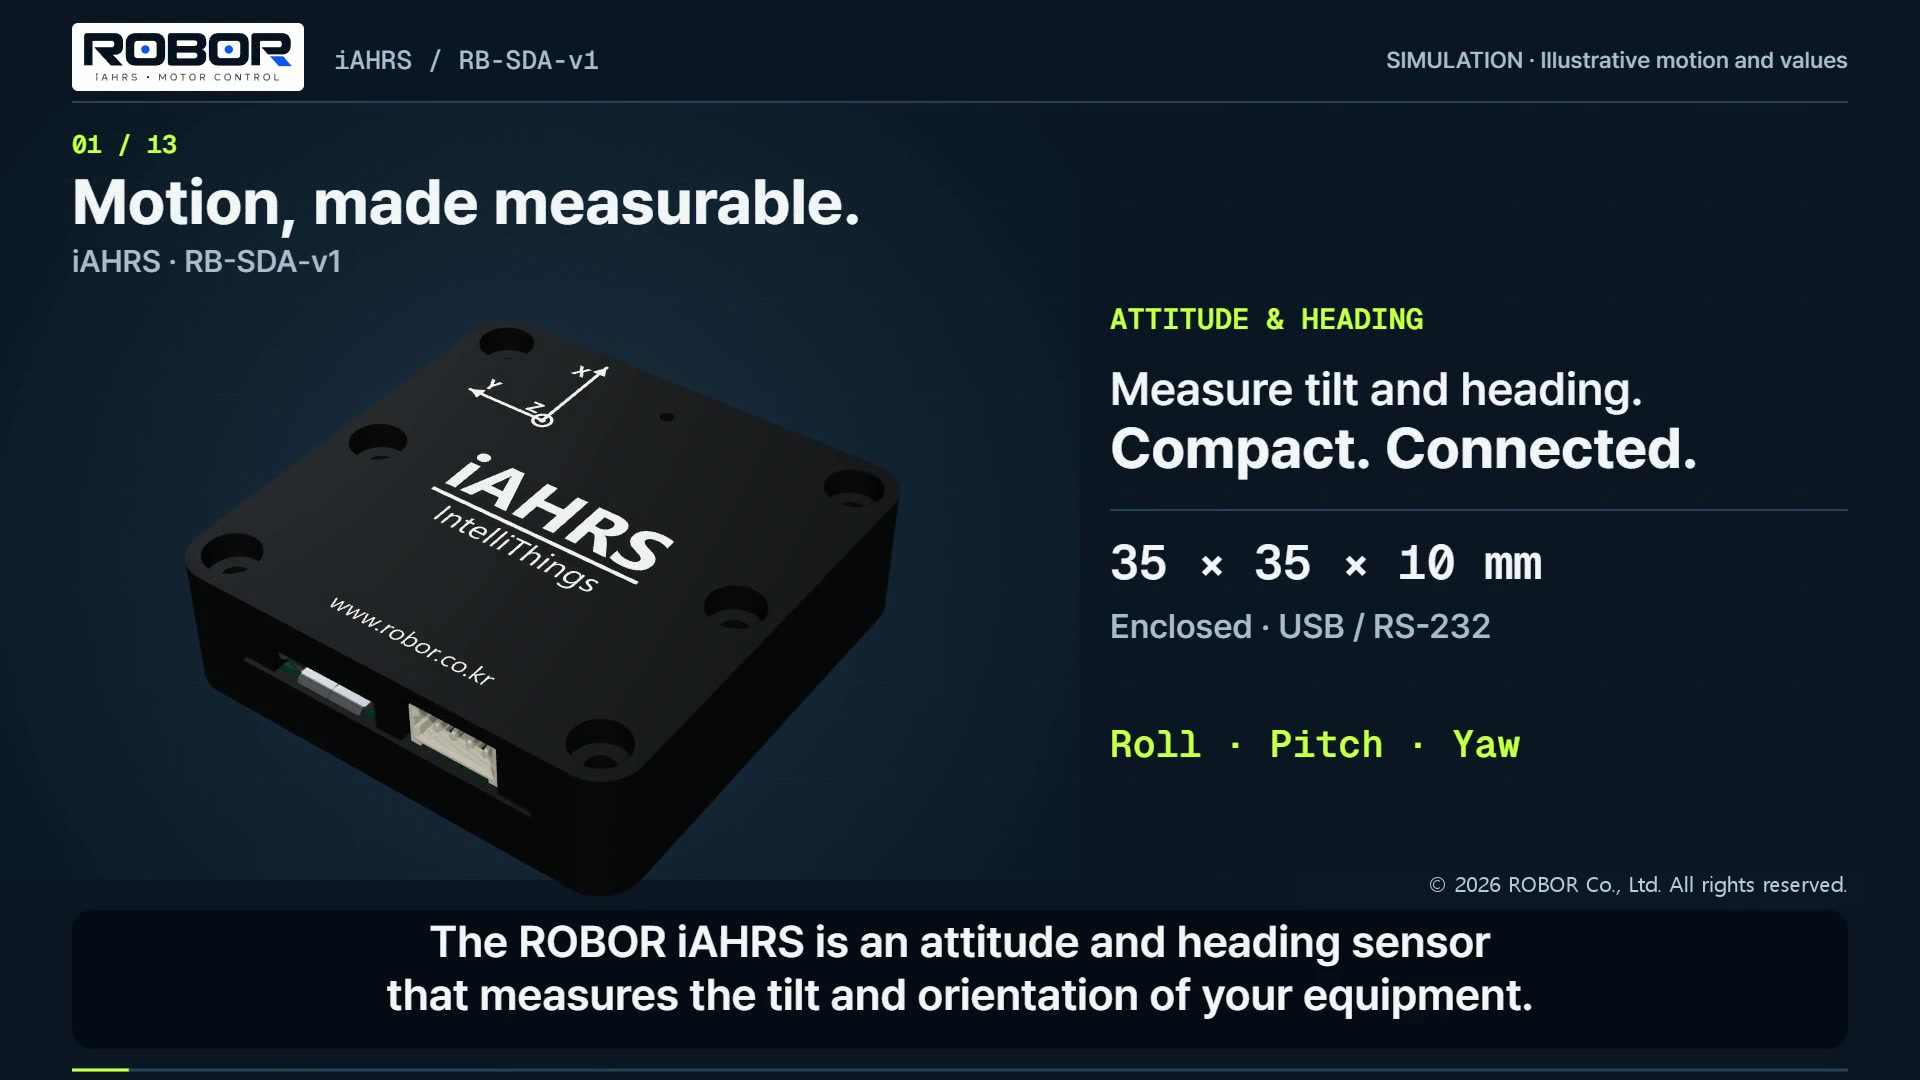
3D 모델로 롤·피치·요와 통신 옵션을 확인하세요. 모델링 시뮬레이션이며 실제 측정값이 아닙니다.2분 44초 · 한국어 음성·자막 · YouTube

02

MOTION CONTROL

ROBOR / iSERVO

THREE WAYS TO DRIVE

iServo

제어 방식에 맞춰 선택하는 모터 드라이버.
Pulse2, CANopen, EtherCAT의 사양을 비교해 보세요.

iServo Pulse2 iSV Pulse-260319 CASE 제품 렌더링

PULSE CONTROL

Pulse2

iSV Pulse-260319 CASE

펄스열 제어와 CAN·RS-485 연결을 사용하는 모터 드라이버

8 A연속 출력 전류

피크 16 A · 3초 미만

모터 전원
DC 24–48 V
제어 전원
모터 전원과 통합
제어 연결
펄스열 · CAN · RS-485
지원 모터
DC · BLDC · PMSM · 2상/3상 스테퍼
입출력
4 DI · 2 DO · 1 AI (±10 V)
크기
133 × 77 × 26 mm
상세 사양
통신 속도
CAN 1 Mbit/s · RS-485 921,600 bps
PC 설정
USB Type-C · VCP 921,600 bps
엔코더
ABZ · Hall · SSI · BiSS-C · EnDat · RS-485
엔코더 해상도
32–65,000 cpr · 1 MHz quadrature
제어 대역폭
위치·속도 1 kHz / 전류 2 kHz
PWM 주파수
20 kHz
동작 온도
0–55 °C
브레이크
3 A · J3 1번 + / 2번 스위칭 출력

엔코더 옵션과 적용 조건은 매뉴얼을 확인해 주세요.

Pulse2 사양·견적 문의
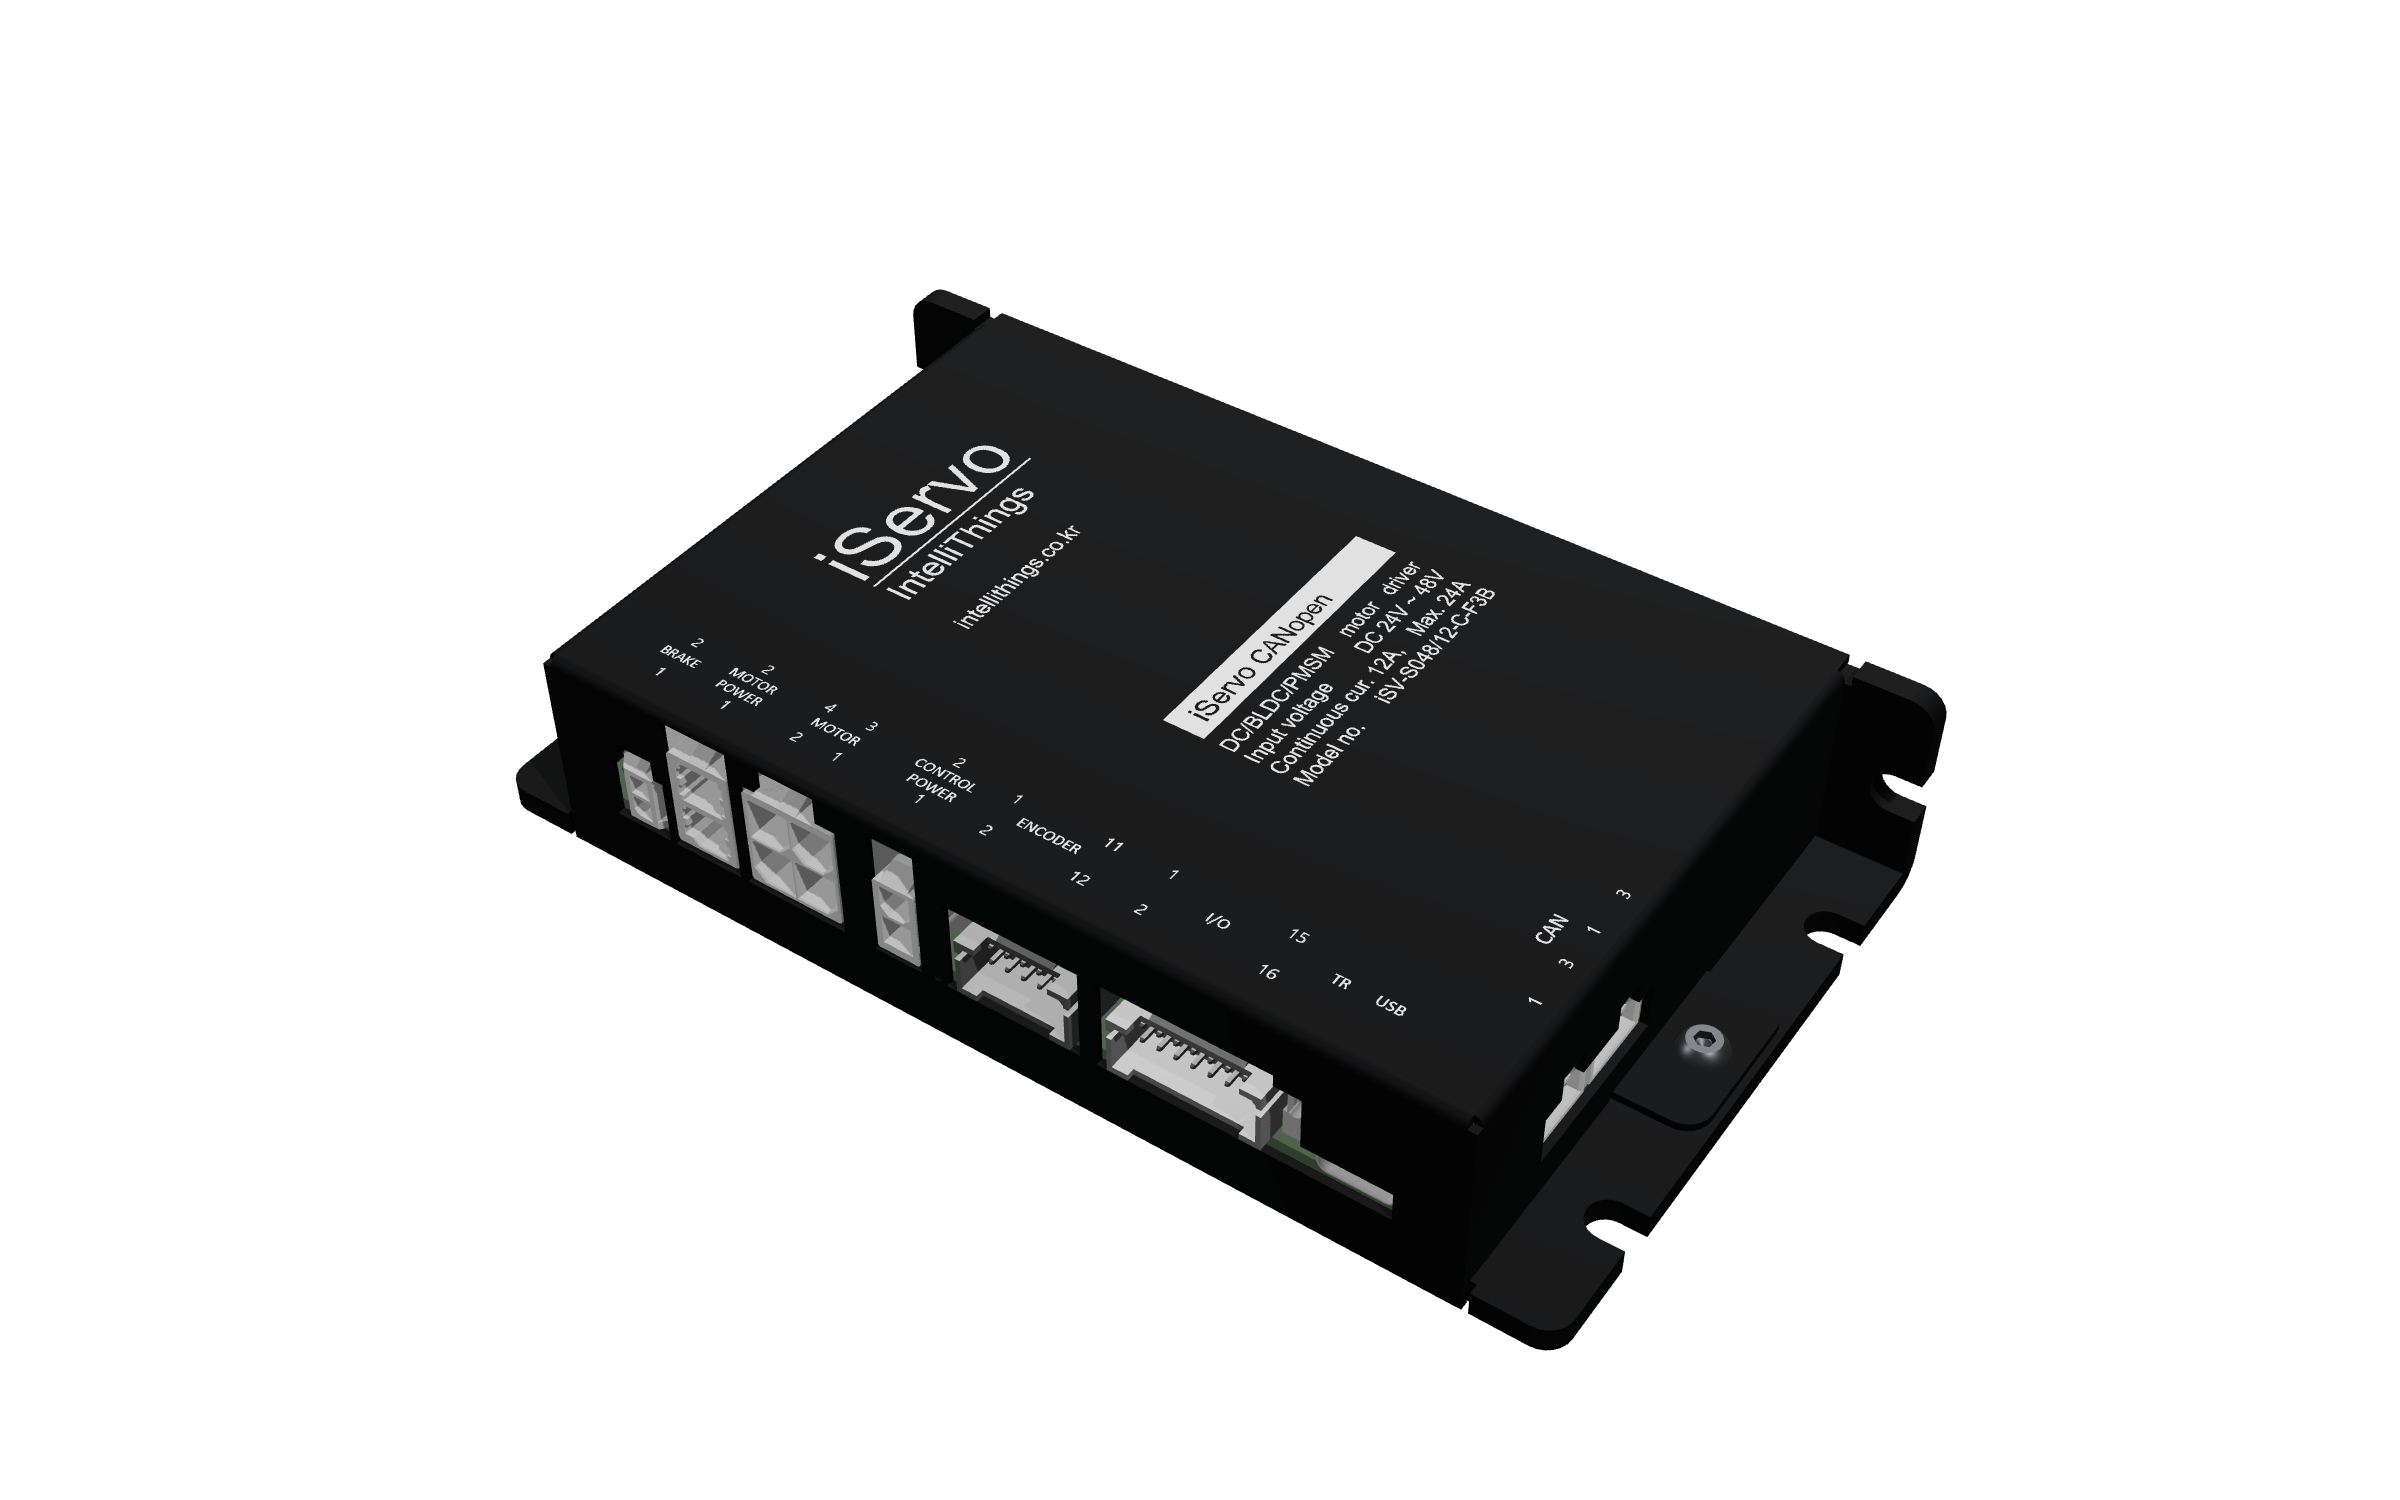
iServo CANopen ISV-S04815-C-FXL-NA 제품 렌더링

CAN NETWORK

CANopen

ISV-S04815-C-FXL-NA

CANopen 모션 컨트롤러와 연결하는 네트워크 모터 드라이버

12 A연속 출력 전류

피크 24 A · 30초 미만

모터 전원
DC 24–48 V
제어 전원
별도 DC 24 V
제어 연결
CANopen · 최대 1 Mbit/s
지원 모터
DC · BLDC · PMSM · 3상 스테퍼
입출력
4 DI · 2 DO · 1 AI (±10 V)
크기
133 × 77 × 26 mm
상세 사양
네트워크 포트
CAN 3핀 × 2 · 120 Ω 종단 스위치
PC 설정
USB Type-C · VCP 최대 921,600 bps
엔코더
ABZ · Hall · SSI · BiSS-C · EnDat · RS-485
엔코더 해상도
32–65,000 cpr · 1 MHz quadrature
제어 대역폭
위치·속도 1 kHz / 전류 2 kHz
PWM 주파수
40 kHz
동작 온도
0–55 °C
브레이크
3 A · J3 1번 + / 2번 스위칭 출력

엔코더 옵션과 적용 조건은 매뉴얼을 확인해 주세요.

CANopen 사양·견적 문의
iServo EtherCAT ISV-S04815-E-FXL-NA-V1 제품 렌더링

ETHERCAT NETWORK

EtherCAT

ISV-S04815-E-FXL-NA-V1

EtherCAT 마스터의 IN·OUT 네트워크로 연결하는 모터 드라이버

12 A연속 출력 전류

피크 24 A · 30초 미만

모터 전원
DC 24–48 V
제어 전원
별도 DC 24 V
제어 연결
EtherCAT · 100 Mbit/s
지원 모터
DC · BLDC · PMSM · 3상 스테퍼
입출력
4 DI · 2 DO · 1 AI (±10 V)
크기
133 × 77 × 26 mm
상세 사양
네트워크 포트
RJ45 × 2 · IN / OUT
PC 설정
USB Type-C · VCP 최대 921,600 bps
엔코더
ABZ · Hall · SSI · BiSS-C · EnDat · RS-485
엔코더 해상도
32–65,000 cpr · 1 MHz quadrature
제어 대역폭
위치·속도 1 kHz / 전류 2 kHz
PWM 주파수
40 kHz
동작 온도
0–55 °C
브레이크
3 A · J3 1번 + / 2번 스위칭 출력

엔코더 옵션과 적용 조건은 매뉴얼을 확인해 주세요.

EtherCAT 사양·견적 문의

DI 디지털 입력 · DO 디지털 출력 · AI 아날로그 입력. 피크 전류는 명시된 시간 이내의 순간 출력 기준입니다.

iAHRS V2 · V3

센서칩에 따라 V2·V3를 선택하고, USB와 함께 사용할 통신 방식을 고르세요.

01

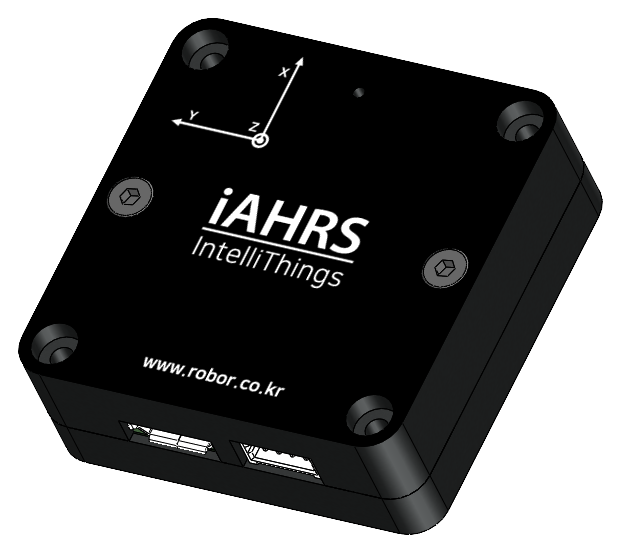
AHRS · iAHRS-V2

판매 예정
대표 이미지 · V2_1(CAN) 외관

iAHRS-V2NEW

ICM-45686과 MMC5983MA를 결합한 자세·방위 센서. 진동·온도 변화와 소형 설계를 고려한 V2 라인업입니다. USB 공통, 추가 통신은 모델별로 선택합니다.

USB 공통기본 RS-232_1 CAN_2 RS-485

판매 예정 · KC 적합등록 진행 중 · 인증 완료 후 판매 시작
판매 예정가 · VAT 포함275,000원공급가 212,500원233,750원
제품 문의 ↗
02

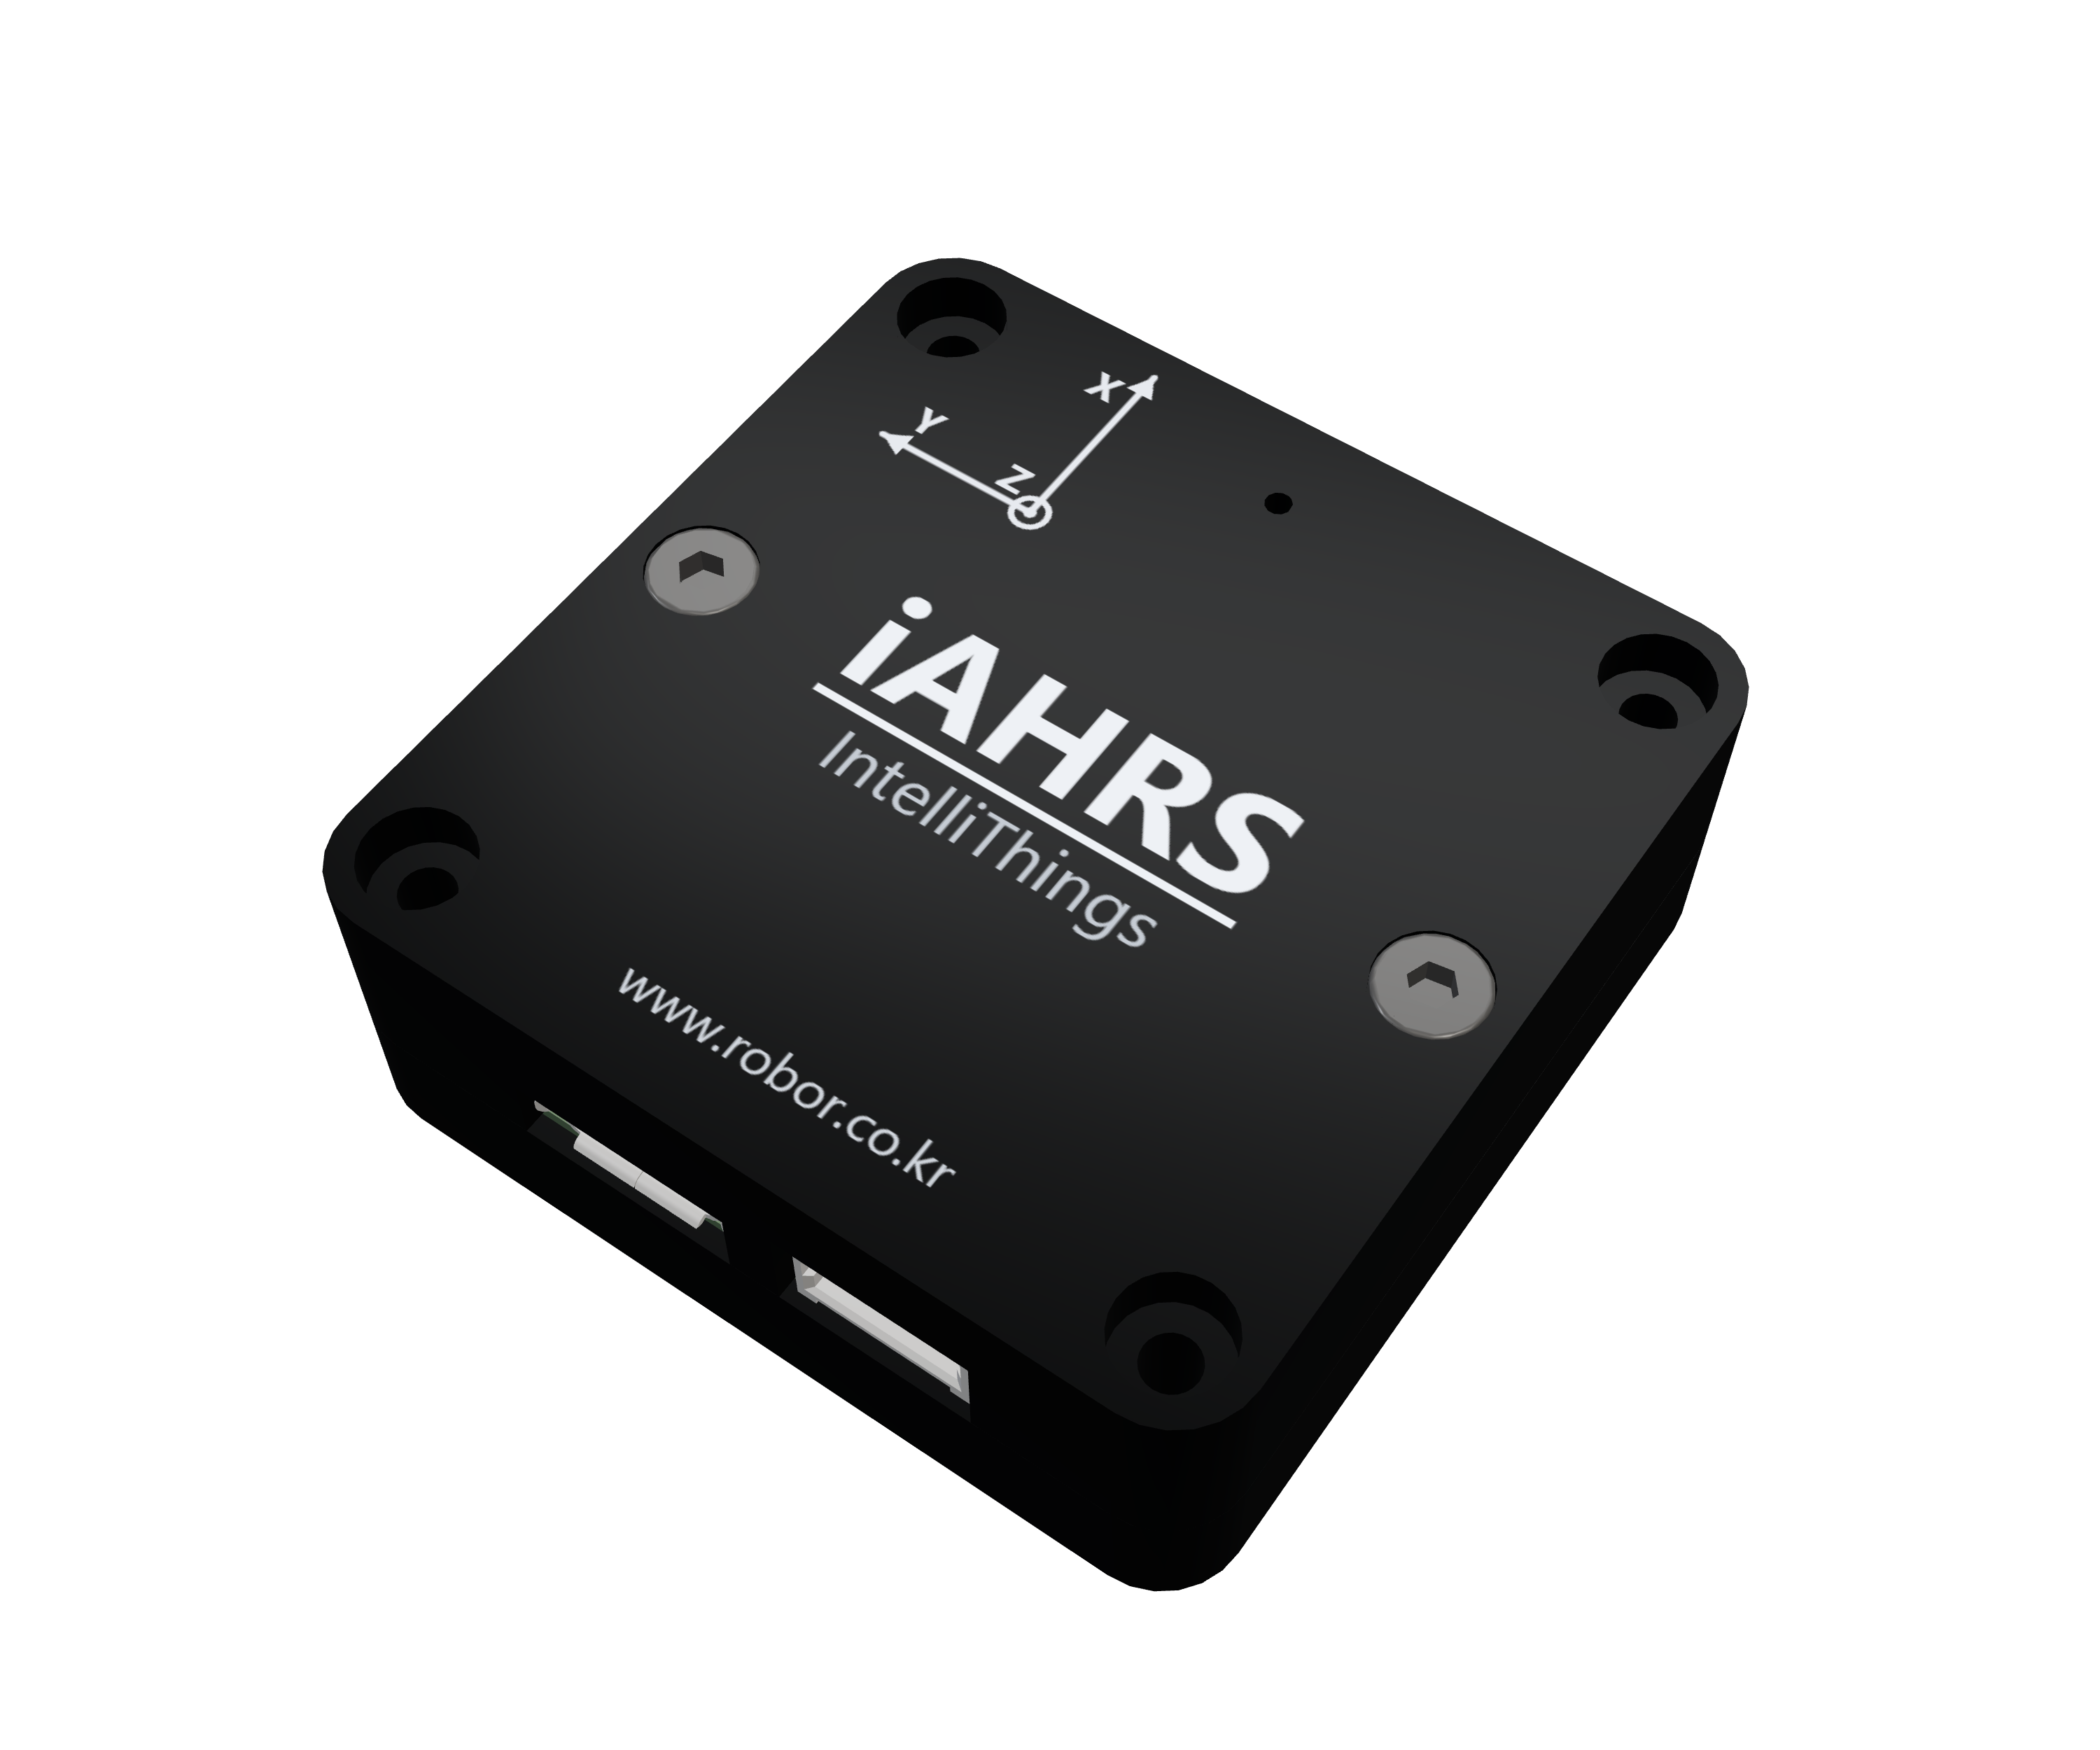
AHRS · iAHRS-V3

판매 예정
대표 이미지 · V3(RS-232) 외관

iAHRS-V3NEW

ICM-42688-P와 RM3100을 결합한 자세·방위 센서. 낮은 관성센서 잡음과 방위 측정을 중점으로 하는 V3 라인업입니다. USB 공통, 추가 통신은 모델별로 선택합니다.

USB 공통기본 RS-232_1 CAN_2 RS-485

판매 예정 · KC 적합등록 진행 중 · 인증 완료 후 판매 시작
판매 예정가 · VAT 포함330,000원공급가 255,000원280,500원
제품 문의 ↗

센서 · 포지셔닝

자세 측정부터 정밀 위치 파악까지. 연결 방식과 장비 구성에 맞는 제품을 선택하세요.

03

AHRS · HOUSING

판매중

RB-SDA-v1

케이스와 USB·RS232C 인터페이스를 포함한 9축 AHRS 센서. 연구·로봇·모빌리티 장비에 바로 연결할 수 있습니다.

9 DOFUSBRS232C
5% 할인 · VAT 포함198,000원188,100원
네이버에서 구매 ↗
04

AHRS · ON-BOARD

판매중

RB-OB-v1

LV TTL UART 인터페이스를 사용하는 보드형 AHRS 센서로, 케이스는 포함되지 않습니다. 소형 임베디드 시스템 통합에 적합합니다.

9 DOFLV TTL UART2.54 mm PITCH
10% 할인 · VAT 포함130,000원117,000원
네이버에서 구매 ↗
05

POSITIONING · RTK

견적 문의

RB-GINS-v1

RTK·Wi-Fi·배터리를 통합한 포지셔닝 모듈. 프로젝트 사양에 맞춰 공급 구성을 제안합니다.

RTKWi-Fi + BATTERY
사양별 별도 안내프로젝트 견적
기업 견적 ↗

모터드라이버

Pulse2, CANopen, EtherCAT. 시스템의 제어 방식에 맞는 iServo를 선택하세요.

06

MOTOR · PULSE CONTROL

판매중
IntelliThings iServo Pulse2 모터 드라이버 3D 렌더링

iServo Pulse2

펄스열·CAN·RS-485 제어를 지원하는 모터 드라이버. 모터·제어 전원을 통합하고 DC·BLDC·PMSM·2상/3상 스테퍼를 구동합니다.

DC 24–48 V연속 8 A피크 16 A · 3초 미만
30% 할인 · VAT 포함352,000원246,400원
네이버에서 구매 ↗
07

MOTOR · CANopen

판매중
IntelliThings iServo CANopen 모터 드라이버 3D 렌더링

iServo CANopen

CANopen 네트워크로 연결하는 모터 드라이버. 최대 1 Mbit/s 통신과 별도 DC 24 V 제어 전원을 사용합니다.

DC 24–48 V연속 12 A피크 24 A · 30초 미만
30% 할인 · VAT 포함462,000원323,400원
네이버에서 구매 ↗
08

MOTOR · EtherCAT

판매중
IntelliThings iServo EtherCAT 모터 드라이버 3D 렌더링

iServo EtherCAT

EtherCAT IN·OUT 포트로 연결하는 모터 드라이버. 100 Mbit/s 통신과 별도 DC 24 V 제어 전원을 사용합니다.

DC 24–48 V연속 12 A피크 24 A · 30초 미만
30% 할인 · VAT 포함495,000원346,500원
네이버에서 구매 ↗

데이터를
바로 이해하는
인터페이스.

오일러각·쿼터니언, 가속도·각속도와 FFT 진동 주파수까지. 설치 후 빠르게 데이터를 확인하고 분석할 수 있습니다.

  • 01 실시간 자세·방위·센서 데이터
  • 02 시간·주파수 영역 분석
  • 03 CSV 저장 및 센서 캘리브레이션
  • 04 USB·BLE·CAN 연결 설정

iAHRS SOFTWARE PREVIEW

화면 예시
iAHRS V2/V3 모니터의 실시간 3D 자세, 자세·방위 계기, 그래프와 기능 설정 화면

BUILT FOR
THE REAL WORLD.

연구실의 정밀도와 현장의 내구성을 함께 고려한 모션 솔루션입니다.

ROBOTICS 적용 분야 참고 사진
A01

ROBOTICS

협동로봇·AMR·휴머노이드의 자세 인식과 정밀 구동

MOBILITY 적용 분야 참고 사진
A02

MOBILITY

드론·UGV·해양 모빌리티를 위한 방위 측정·진동 분석·모터 제어

INDUSTRIAL 적용 분야 참고 사진
A03

INDUSTRIAL

설비 상태 진단, 회전체의 진동 FFT 분석과 자동화 구동 솔루션

R&D LAB 적용 분야 참고 사진
A04

R&D LAB

연구용 센서 데이터 수집, 알고리즘 검증과 맞춤형 제어

적용 분야를 설명하는 참고 이미지이며, 실제 납품·고객 현장 사진은 아닙니다.

감지에서
제어까지.

ROBOR가 설계하는 하나의 흐름

01
IMU · ENCODER

SENSE

장비의 움직임을 정밀하게 감지합니다

02
KALMAN FILTER

FUSE

센서 데이터를 융합하고 노이즈의 영향을 줄입니다

03
CONTROL LOGIC

DECIDE

목표와 현재 상태의 차이를 계산해 제어값을 산출합니다

04
MOTOR CONTROL

DRIVE

목표 위치·속도·토크에 맞춰 모터를 제어합니다

CUSTOMER SUPPORT 01 / 04

구매 전부터 사용 중까지.

제품 선택, 자료 다운로드, 설치와 수리. 필요한 지원으로 바로 연결합니다.

CUSTOMER SUPPORT 02 / 04

USB 드라이버 다운로드·설치

iAHRS 센서와 iServo 모터드라이버의 USB 연결에 공통으로 사용합니다.

센서와 모터드라이버 공용

iAHRS 센서iServo 모터드라이버

USB로 PC와 연결할 때 사용하는 Silicon Labs CP210x VCP 드라이버입니다. PC가 제품을 COM 포트로 인식하게 해 주며, 제품별 설정 프로그램에서 이 포트를 선택해 연결합니다.

CP210x USB 인터페이스를 사용하는 제품에 적용합니다. iServo Pulse2·CANopen·EtherCAT도 PC와 USB로 연결할 때 같은 드라이버를 사용합니다.

iAHRS-V3의 FTDI USB 장치는 CP210x 설치 대상이 아닙니다. 장치 관리자에서 칩 제조사를 확인하고 FTDI 공식 드라이버 안내를 따르세요.

드라이버는 Silicon Labs 공식 사이트에서 내려받습니다. macOS 등 다른 운영체제도 공식 페이지에서 해당 항목과 설치 안내를 확인하세요.

Windows 설치 순서

Windows 10 / 11
  1. 공식 사이트에서 받기

    위의 다운로드 버튼을 누른 뒤 Downloads에서 CP210x Universal Windows Driver를 선택하세요.

  2. ZIP 파일 압축 풀기

    받은 ZIP 파일을 마우스 오른쪽 버튼으로 눌러 모두 압축 풀기를 선택하세요. 풀린 폴더에서 silabser.inf 파일을 찾습니다.

  3. 드라이버 설치하기

    silabser.inf를 마우스 오른쪽 버튼으로 눌러 설치를 선택하세요. Windows 11에서 메뉴가 안 보이면 더 많은 옵션 표시를 먼저 누르세요. 권한 요청이 나오면 게시자가 Silicon Labs인지 확인하고 진행합니다.

CUSTOMER SUPPORT 03 / 04

제품 연결과 COM 포트 확인

설치를 마쳤다면 제품을 연결하고 설정 프로그램에서 통신을 확인하세요.

연결 및 통신 확인

설치 후 확인
  1. 제품 연결 후 COM 번호 확인하기

    데이터 전송이 가능한 USB 케이블로 제품을 연결하고, 제품 매뉴얼에 따라 전원을 준비하세요. 시작 버튼을 마우스 오른쪽 버튼으로 눌러 장치 관리자 → 포트(COM 및 LPT)를 엽니다. CP210x 장치 옆의 COM 번호를 확인하세요.

    표시 예시Silicon Labs CP210x USB to UART Bridge (COM3)COM3는 예시입니다. 내 PC에 표시된 번호를 사용하세요.
  2. 제품 설정 프로그램에서 연결하기

    iAHRS 또는 iServo 설정 프로그램에서 방금 확인한 COM 포트를 선택하세요. 통신 속도는 해당 제품 매뉴얼에 맞춘 뒤 연결합니다.

COM 포트가 보이지 않나요?
  • 케이블·전원 확인: 데이터 전송이 가능한 USB 케이블과 다른 USB 포트로 연결해 보세요. 제품 전원 조건도 확인하세요.
  • 노란 느낌표 또는 CP210x 항목: 장치 관리자에서 해당 장치를 마우스 오른쪽 버튼으로 눌러 드라이버 업데이트 → 내 컴퓨터에서 드라이버 찾아보기를 선택하고, 압축을 푼 드라이버 폴더를 지정하세요.
  • 포트는 있지만 연결되지 않을 때: 같은 COM 포트를 사용하는 다른 프로그램을 닫고 제품을 다시 연결하세요. COM 번호와 통신 속도를 다시 확인합니다.

계속 인식되지 않으면 제품명, Windows 버전과 장치 관리자 화면을 함께 기술지원으로 보내 주세요 ↗

CUSTOMER SUPPORT 04 / 04

자주 묻는 질문과 문의 안내

구매, 설치, 수리에 관한 답변과 담당 업무를 확인하세요.

FAQ

자주 묻는 질문

RB-SDA-v1과 RB-OB-v1은 무엇이 다른가요?+

RB-SDA-v1은 케이스와 연결 인터페이스를 포함한 완제품 타입이며, RB-OB-v1은 장비 내부 탑재를 위한 케이스 미포함 보드 타입입니다.

제품 구매 후 매뉴얼과 프로그램을 받을 수 있나요?+

네. 제품별 매뉴얼, 설정 소프트웨어와 통신 자료를 제공하며 필요한 버전은 기술지원으로 요청할 수 있습니다.

학교·기업의 대량 구매와 견적서 발행이 가능한가요?+

가능합니다. 제품과 수량, 적용 장비, 희망 납기를 알려주시면 견적서와 납품 일정을 안내합니다.

A/S 접수 시 어떤 정보가 필요한가요?+

제품 모델명, 시리얼 번호, 증상, 전원·통신 환경과 재현 방법을 함께 보내주시면 진단 시간을 줄일 수 있습니다.

SUPPORT GUIDEROBOR CARE

문의 유형에 맞는
담당 업무 안내.

01

제품·주문

→스토어 담당
02

설치·설정

→기술지원
03

고장·수리

→A/S 담당
고객지원 문의 접수 ↗

ROBOR TECH SUPPORT

기술적인 질문,
문의 방법을 안내합니다.

제품 선택부터 배선, 통신, 설정, 튜닝까지. 자동 안내 데모를 체험하고, 상세 기술 상담은 전용 문의 페이지에서 접수해 주세요.

R
무엇을 도와드릴까요? SUPPORT DEMO
Q

드론 자세 제어에 맞는 AHRS를 추천해 주세요.

R

진동 환경, 요구 출력 주기와 통신 방식을 기준으로 RB-SDA-v1 적용을 검토할 수 있습니다. 장착 위치와 기체 정보를 알려주시면 더 정확히 안내해 드릴게요.

AHRS 제품 선택모터 튜닝매뉴얼견적 문의

START YOUR MOTION

당신의 장비를
더 정확하게.

적용 환경과 필요한 움직임을 알려주세요.
ROBOR 엔지니어가 가장 현실적인 방향부터 함께 찾겠습니다.

프로젝트
문의하기
↗
ADDRESS

경기도 안산시 상록구 후곡로 23, 401호